
大角度状态判断
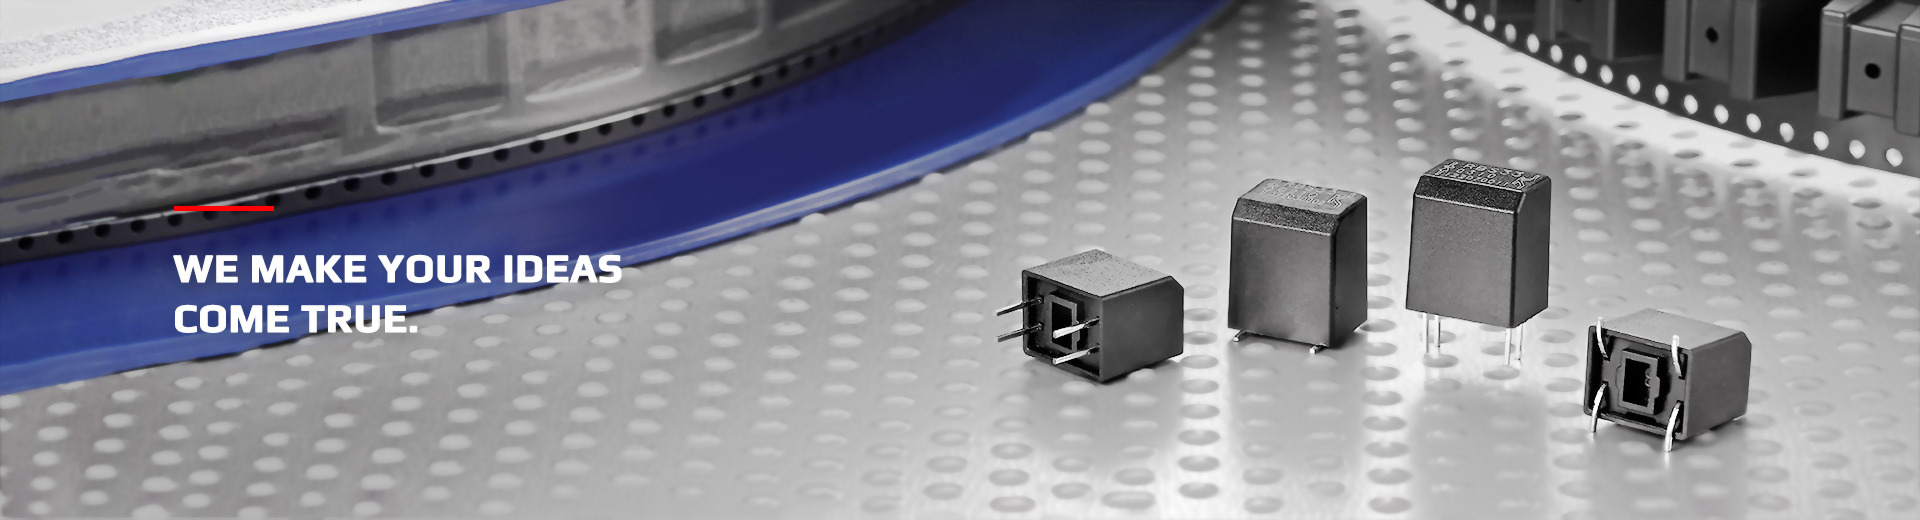
固定角度倾斜开关
适合确认是否进入大角度翻覆状态,提供简单明确的 ON / OFF 状态判断。
翻覆判断 × 异常姿态 × 智能家电
介绍扫地机器人如何利用姿态与倾斜信号判断翻覆、卡住或异常倾斜,作为停机、报警与故障复位的辅助条件。
扫地机器人正常工作时会经过地毯、门槛与斜面,因此会出现小角度的持续姿态变化。传感设计需区分“正常越障”与“翻覆 / 大角度卡住”。
当机器人被抬起、翻面或大角度卡住时,可通过姿态传感搭配轮速、悬崖传感器与电机电流等信息,提高系统对异常状态的判断能力。
若只需要确认是否进入大角度翻覆状态,可评估固定角度倾斜开关;若需要导航姿态、坡度与精细运动信息,则应由 IMU 等连续传感器负责。
适合确认是否进入大角度翻覆状态,提供简单明确的 ON / OFF 状态判断。
适用于导航姿态、坡度与精细运动信息等连续测量需求。
将姿态与轮速、悬崖传感、电机电流等信息交叉确认,提高异常状态判断的可靠性。
| 应用需求 | 建议方向 |
|---|---|
| 判断大角度翻覆 | 固定角度倾斜传感 |
| 需要导航与坡度信息 | IMU / 加速度计 |
| 降低误判 | 姿态+轮速/悬崖/电流交叉判断 |



提供机器人正常越障角度、翻覆条件与现有传感架构,OncQue 可协助评估合适的倾斜传感方案。